


講師実演・車載ネットワーク入門講座 (CAN通信編)
講師実演・車載ネットワーク入門講座 (CAN通信編)
|
 |
【開催日】2026年11月17日(火) 10:00-17:00 1日コース
【セミナNo.】ES26-0095 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]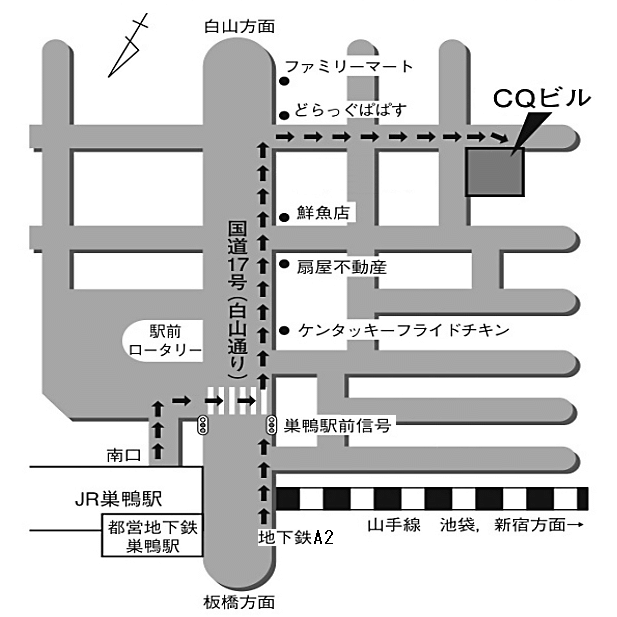
【セミナNo.】ES26-0095 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]
本セミナでは,車載ネットワークで広く使用されているCAN(Controller Area Network)について,基本的な通信プロトコルから物理層,波形計測・解析までを体系的に解説します.CANの基本構成やフレーム・フォーマット,ビット・スタッフ,ビット・タイミング,エラー処理やモード遷移など,CAN通信を理解するうえで必要となる基礎知識を学びます.
さらに,物理層や配線,通信データに影響を及ぼす現象についても解説します.また,CAN波形の計測環境と波形解析方法を紹介し,実際の波形解析や異常波形を用いた計測実験を通して,正常時と異常時の波形の違いや,通信トラブルを解析するためのポイントについて理解を深めます.
最後に,CANを機能拡張したCAN FDおよびCAN XLについても取り上げます.CANの基礎から物理層,波形計測・解析までを実践的に学びたいエンジニアに適したセミナです.
さらに,物理層や配線,通信データに影響を及ぼす現象についても解説します.また,CAN波形の計測環境と波形解析方法を紹介し,実際の波形解析や異常波形を用いた計測実験を通して,正常時と異常時の波形の違いや,通信トラブルを解析するためのポイントについて理解を深めます.
最後に,CANを機能拡張したCAN FDおよびCAN XLについても取り上げます.CANの基礎から物理層,波形計測・解析までを実践的に学びたいエンジニアに適したセミナです.
●内容
第1章:「CANプロトコル」
1.CANとは
2.フレームフォーマット
3.ビットスタッフ
4.ビットタイミング
5.エラーの説明、モード遷移
第2章:「物理層、配線」
1.物理層
2.物理層を規定する標準規格
3.通信データに影響を及ぼす現象
第3章:「CAN FDとCAN XLについて」
1.CAN FD/CAN XLとは?
2.通信フレームの種類
3.データフレーム違い
4.データ長の違い
5.通信速度
6.可変レート時の波形
7.ハードウェア構成の違い
8.全体のまとめ
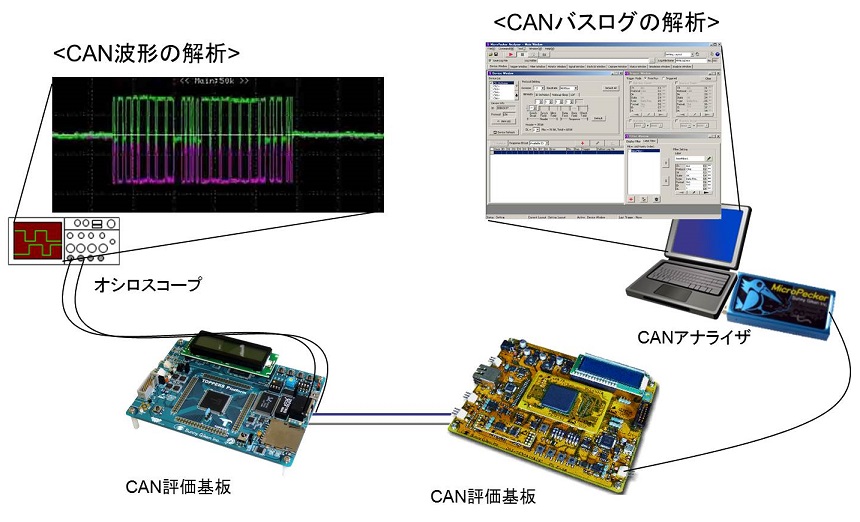
CAN通信実習環境
●対象聴講者
・CANについて基礎から学びたい方
・車載ネットワークの基礎知識を身につけたい方
・CANの通信プロトコルや物理層について理解を深めたい方
・CAN波形の計測・解析方法を学びたい方
・CAN通信のトラブル解析に必要な知識を身につけたい方
・CAN FD,CAN XLについて基礎から学びたい方
●講演の目標
・CANの基本的な通信プロトコルを理解する
・CANのフレーム・フォーマット,ビット・スタッフ,ビット・タイミング,エラー処理について理解する
・CANの物理層や配線が通信に与える影響を理解する
・CAN波形の計測方法と波形解析の基本を身につける
・正常波形と異常波形の違いを理解し,通信トラブル解析のポイントを身につける
・CAN FD,CAN XLと従来のCANとの違いや特徴を理解する
第1章:「CANプロトコル」
1.CANとは
2.フレームフォーマット
3.ビットスタッフ
4.ビットタイミング
5.エラーの説明、モード遷移
第2章:「物理層、配線」
1.物理層
2.物理層を規定する標準規格
3.通信データに影響を及ぼす現象
第3章:「CAN FDとCAN XLについて」
1.CAN FD/CAN XLとは?
2.通信フレームの種類
3.データフレーム違い
4.データ長の違い
5.通信速度
6.可変レート時の波形
7.ハードウェア構成の違い
8.全体のまとめ
CAN通信実習環境
●対象聴講者
・CANについて基礎から学びたい方
・車載ネットワークの基礎知識を身につけたい方
・CANの通信プロトコルや物理層について理解を深めたい方
・CAN波形の計測・解析方法を学びたい方
・CAN通信のトラブル解析に必要な知識を身につけたい方
・CAN FD,CAN XLについて基礎から学びたい方
●講演の目標
・CANの基本的な通信プロトコルを理解する
・CANのフレーム・フォーマット,ビット・スタッフ,ビット・タイミング,エラー処理について理解する
・CANの物理層や配線が通信に与える影響を理解する
・CAN波形の計測方法と波形解析の基本を身につける
・正常波形と異常波形の違いを理解し,通信トラブル解析のポイントを身につける
・CAN FD,CAN XLと従来のCANとの違いや特徴を理解する
【講師】
藤澤 行雄 氏〔株式会社ネットワークマスタ 代表,車載LAN技術 応用コンサルタント〕
1996年より三菱電機(現ルネサスエレクトロニクス)にて,CANを皮切りに車載通信プロトコル(J1850,TTCAN,LIN,FlexRay,TTP,Ethernet)用デバイスの開発および応用技術開発を担当.JasParやFlexRayコンソーシアムなどの国内外の車載ネットワークの標準化団体の仕様策定委員として参画し,主にデータリンク層と物理層の仕様策定に寄与.AutoSarのソフトプラットフォーム導入推進をするために,ソフト処理負荷の重いBSW部のハード化検討なども実施.2016年退職後, 現在の会社にて車載ネットワーク技術コンサル業務を開始.「経済産業省(JARI)平成29年度高度な自動走行システムシステムの社会実装に向けた研究開発」で開発したセキュリテイ・テストベッドのネットワークアーキテクチャ設計を担当.
 コース