


AUTOSAR 基礎
AUTOSAR 基礎
|
【開催日】2026年12月15日(火) 10:00-17:00 1日コース
【セミナNo.】ES26-0096 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]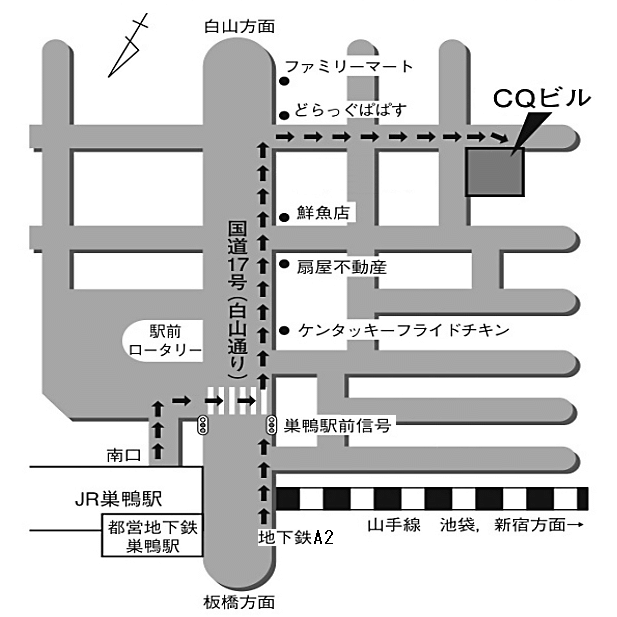
【セミナNo.】ES26-0096 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]
本セミナでは,車載ソフトウェア開発の標準規格であるAUTOSARについて,導入の背景やメリット,普及状況,AUTOSARコンソーシアムの活動などの基礎から,AUTOSAR Classic Platformのアーキテクチャや開発手法までを体系的に解説します.AUTOSAR Methodologyに基づくソフトウェア開発の流れや,ARXML,SPFのコンフィギュレーションの仕組みを解説するとともに,CANコミュニケーションスタックを構成する各BSWモジュールの役割やモジュール間インターフェースについて学びます.さらに,CAN Network Managementの基本機能やコンフィギュレーション,起動・終了シーケンスについても具体的に取り上げます.
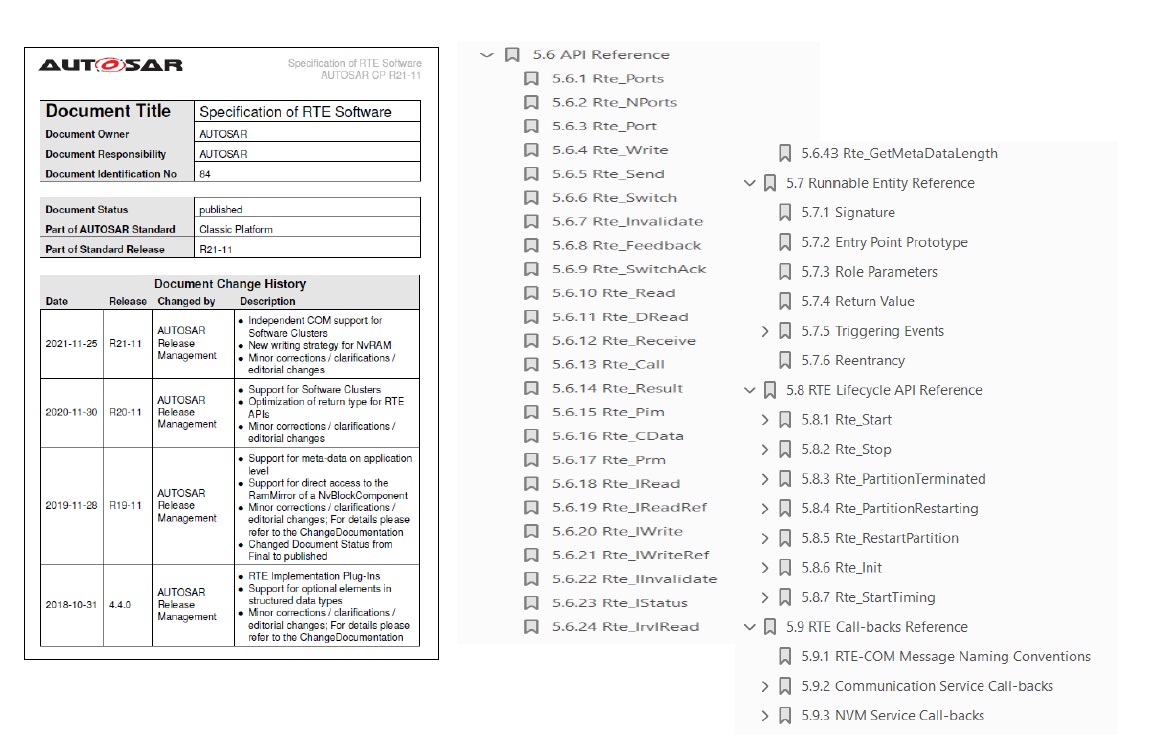
また,AUTOSARのSWS(Software Specification)の構成や読み方についても解説し,仕様書を実際に調査する演習を通して,AUTOSARの仕様やコンフィギュレーション方法への理解を深めます.AUTOSARをこれから学ぶ方や,車載ソフトウェア開発でAUTOSARを扱い始めたエンジニアに適した基礎セミナです.
また,AUTOSARのSWS(Software Specification)の構成や読み方についても解説し,仕様書を実際に調査する演習を通して,AUTOSARの仕様やコンフィギュレーション方法への理解を深めます.AUTOSARをこれから学ぶ方や,車載ソフトウェア開発でAUTOSARを扱い始めたエンジニアに適した基礎セミナです.
●内容
第1部 AUTOSARの概要
・導入の背景/導入メリット
・普及状況
・AUTOSARコンソーシアム
・コンソーシアムの目的と構成メンバー
・他標準化団体との連携
・AUTOSAR SPFの種類
・AUTOSAR SPFの履歴(抜粋紹介)
・AUTOSARコンソーシアム標準化活動
第2部 AUTOSAR CP概要(R21-11)
・AUTOSAR Classic platformアーキテクチャ
・実務必要な知識やあれこれ
・実装適応クラス
・コンフィギュレーション クラス
第3部 AUTOSAR Methodology
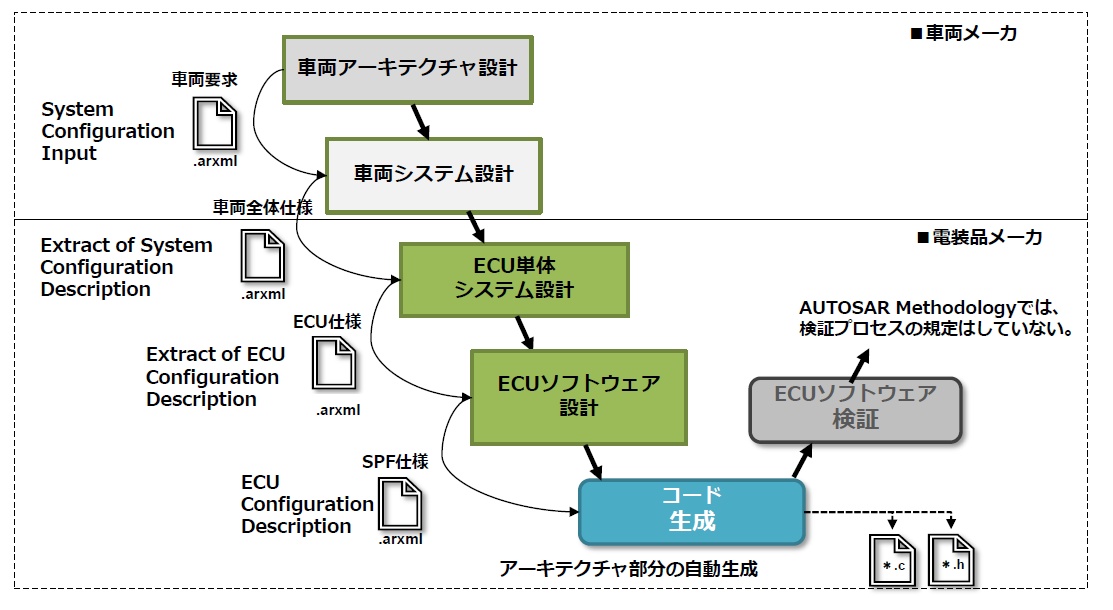
・SPFを使用したソフト開発作業の流れ
・豆知識:ARXMLとは?
・AUTOSAR_MOD_ECUConfigurationParameters.arxmlの見方
・SPFのコンフィギュレーションの仕組み
・SWS仕様書の第10章「コンフィギュレーション仕様」の見方
・豆知識:コンフィギュレーション用YAML言語とは
第4部 CAN コミュニケーションスタック概要
・CAN通信用モジュールの種類と主な機能
・アプリ用メッセージ通信時に使用するBSWモジュール
・コマンド&ステータス通信
・セキュア対応コマンド&ステータス通信
・ネットワークマネージメント通信時に使用するBSWモジュール
・Generic NM用通信
・モジュール間インターフェース仕組み(例:CanIf)
・SWS仕様書8.6章「Expected Interface」の見方
・SWS仕様書9章「Sequence diagram」の見方
・豆知識:UML2.0仕様のシーケンス図
第5部 CAN Network Managementの基礎
・CAN NMの基本機能
・コンフィギュレーション仕様
(CanNmMsg周期の設定、オフセット時間の設定など)
・外部BSWとのインターフェース仕様
・起動シーケンス(状態遷移図とシーケンス図)
・終了シーケンス(状態遷移図とシーケンス図)
・SWS仕様調査演習(コンフィギュレーション方法を理解するために)
●対象聴講者
・AUTOSARをこれから学びたい方
・AUTOSAR Classic Platformの基礎を体系的に学びたい方
・車載ソフトウェア開発に携わる,またはこれから携わるエンジニア
・CAN通信やCANコミュニケーションスタックについて理解を深めたい方
・AUTOSARのSWS(Software Specification)の読み方や調べ方を身につけたい方
・AUTOSARを使用した開発・コンフィギュレーションの基礎知識を習得したい方
●講演の目標
・AUTOSARの基本概念とClassic Platformのアーキテクチャを理解する
・AUTOSAR Methodologyに基づく開発の流れを理解する
・CANコミュニケーションスタックと各BSWモジュールの役割を理解する
・CAN Network Managementの基本的な仕組みを理解する
・AUTOSAR SWSの読み方を身につけ,必要な仕様を自ら調査できるようになる
・AUTOSARを用いた車載ソフトウェア開発に必要な基礎知識を習得する
第1部 AUTOSARの概要
・導入の背景/導入メリット
・普及状況
・AUTOSARコンソーシアム
・コンソーシアムの目的と構成メンバー
・他標準化団体との連携
・AUTOSAR SPFの種類
・AUTOSAR SPFの履歴(抜粋紹介)
・AUTOSARコンソーシアム標準化活動
第2部 AUTOSAR CP概要(R21-11)
・AUTOSAR Classic platformアーキテクチャ
・実務必要な知識やあれこれ
・実装適応クラス
・コンフィギュレーション クラス
第3部 AUTOSAR Methodology
・SPFを使用したソフト開発作業の流れ
・豆知識:ARXMLとは?
・AUTOSAR_MOD_ECUConfigurationParameters.arxmlの見方
・SPFのコンフィギュレーションの仕組み
・SWS仕様書の第10章「コンフィギュレーション仕様」の見方
・豆知識:コンフィギュレーション用YAML言語とは
第4部 CAN コミュニケーションスタック概要
・CAN通信用モジュールの種類と主な機能
・アプリ用メッセージ通信時に使用するBSWモジュール
・コマンド&ステータス通信
・セキュア対応コマンド&ステータス通信
・ネットワークマネージメント通信時に使用するBSWモジュール
・Generic NM用通信
・モジュール間インターフェース仕組み(例:CanIf)
・SWS仕様書8.6章「Expected Interface」の見方
・SWS仕様書9章「Sequence diagram」の見方
・豆知識:UML2.0仕様のシーケンス図
第5部 CAN Network Managementの基礎
・CAN NMの基本機能
・コンフィギュレーション仕様
(CanNmMsg周期の設定、オフセット時間の設定など)
・外部BSWとのインターフェース仕様
・起動シーケンス(状態遷移図とシーケンス図)
・終了シーケンス(状態遷移図とシーケンス図)
・SWS仕様調査演習(コンフィギュレーション方法を理解するために)
●対象聴講者
・AUTOSARをこれから学びたい方
・AUTOSAR Classic Platformの基礎を体系的に学びたい方
・車載ソフトウェア開発に携わる,またはこれから携わるエンジニア
・CAN通信やCANコミュニケーションスタックについて理解を深めたい方
・AUTOSARのSWS(Software Specification)の読み方や調べ方を身につけたい方
・AUTOSARを使用した開発・コンフィギュレーションの基礎知識を習得したい方
●講演の目標
・AUTOSARの基本概念とClassic Platformのアーキテクチャを理解する
・AUTOSAR Methodologyに基づく開発の流れを理解する
・CANコミュニケーションスタックと各BSWモジュールの役割を理解する
・CAN Network Managementの基本的な仕組みを理解する
・AUTOSAR SWSの読み方を身につけ,必要な仕様を自ら調査できるようになる
・AUTOSARを用いた車載ソフトウェア開発に必要な基礎知識を習得する
【講師】
藤澤 行雄 氏〔株式会社ネットワークマスタ 代表,車載LAN技術 応用コンサルタント〕
1996年より三菱電機(現ルネサスエレクトロニクス)にて,CANを皮切りに車載通信プロトコル(J1850,TTCAN,LIN,FlexRay,TTP,Ethernet)用デバイスの開発および応用技術開発を担当.JasParやFlexRayコンソーシアムなどの国内外の車載ネットワークの標準化団体の仕様策定委員として参画し,主にデータリンク層と物理層の仕様策定に寄与.AutoSarのソフトプラットフォーム導入推進をするために,ソフト処理負荷の重いBSW部のハード化検討なども実施.2016年退職後, 現在の会社にて車載ネットワーク技術コンサル業務を開始.「経済産業省(JARI)平成29年度高度な自動走行システムシステムの社会実装に向けた研究開発」で開発したセキュリテイ・テストベッドのネットワークアーキテクチャ設計を担当.
 コース