


実習・車載ネットワーク入門講座 (CAN通信編)
実習・車載ネットワーク入門講座 (CAN通信編)
|
  |
【開催日】2026年7月31日(金) 10:00-17:00 1日コース
【セミナNo.】ES26-0030 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]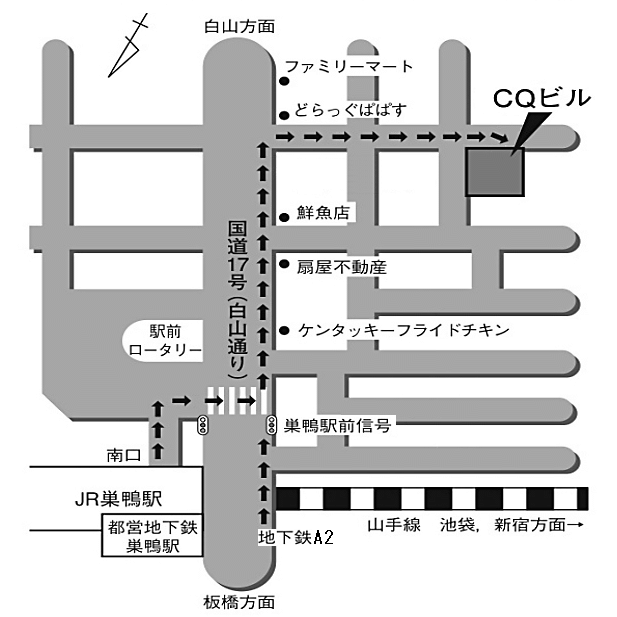
【セミナNo.】ES26-0030 【受講料】33,000円(税込)
【会場】東京・巣鴨 CQ出版社セミナ・ルーム [地図]
本講座では,産業用ネットワークおよび車載通信のデファクトスタンダードであるCAN (Controller Area Network) について,基礎から最新規格,そして応用プロトコルまでを網羅的に解説します.
まず,CANの基本概念と,それを基盤として高度な相互運用性を実現する上位層プロトコル CANopen の役割を明確にします.CANが「電気的な通信の仕組み」を提供するのに対し,CANopenがいかにして「デバイス間の意味のある対話」を成立させているかを学びます.
次に,CAN通信の根幹を支える通信プロトコルと物理層について詳述します.信号の衝突を防ぐアービトレーション,通信の信頼性を担保するビットスタッフやエラー処理,そして安定した通信に欠かせないインピーダンス整合や物理層の標準規格について,ハードウェアとソフトウェアの両面から理解を深めます.
さらに,近年のデータ増大に対応するために進化した CAN FD (Flexible Data-rate) および次世代の CAN XL (eXtra Long) について解説します.従来のクラシックCANと何が異なり,どのように高速化・大容量化を実現しているのか.フレームフォーマットの構造変化や可変ビットレートの仕組み,そして新旧規格が混在するシステムにおける互換性と注意点を整理します.
本講座を通じて、CANopenのいろはやネットワークの役割を座学,実習を通じてご理解頂くことを目標としています.
いますぐセミナの紹介動画をチェック!
#CAN通信 #車載LANプロトコル
●内容
1.CANopen概要
2.CANプロトコルと概要
2.1 CANとは
2.2 フレームフォーマット
2.3 ビットスタッフ
2.4 ビットタイミング
2.5 エラーの説明、モード遷移
3.物理層,配線
3.1 物理層
3.2 物理層を規定する標準規格
3.3 通信データに影響を及ぼす現象
4.CAN FDとCAN XLについて
4.1 CAN FD/CAN XLとは?
4.2 通信フレームの種類
4.3 データフレーム違い
・Header部
・Payload部
・Trailer部
4.4 データ長の違い
4.5 通信速度
4.6 可変レート時の波形
4.7 ハードウェア構成の違い
・通信コントローラ
・トランシーバ
4.8 互換性
・クラシックCANとCAN FD
・CAN FDとCAN XL
・混在通信時の優先度
・まとめ
5.全体のまとめ
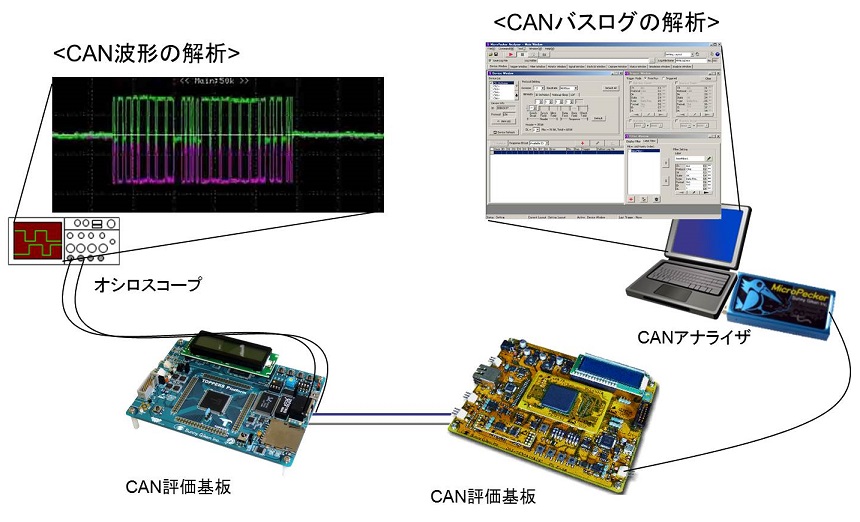
CAN通信実習環境
●対象聴講者
・これからCAN通信を学びたい方
・これからCANを使う方
・車載ネットワークに興味がある方
●講演の目標
・CANプロトコルを理解できる
・CAN波形の見方が分かる
・CANを使ったシステムを構築する際に必要な事が分かる
1.CANopen概要
2.CANプロトコルと概要
2.1 CANとは
2.2 フレームフォーマット
2.3 ビットスタッフ
2.4 ビットタイミング
2.5 エラーの説明、モード遷移
3.物理層,配線
3.1 物理層
3.2 物理層を規定する標準規格
3.3 通信データに影響を及ぼす現象
4.CAN FDとCAN XLについて
4.1 CAN FD/CAN XLとは?
4.2 通信フレームの種類
4.3 データフレーム違い
・Header部
・Payload部
・Trailer部
4.4 データ長の違い
4.5 通信速度
4.6 可変レート時の波形
4.7 ハードウェア構成の違い
・通信コントローラ
・トランシーバ
4.8 互換性
・クラシックCANとCAN FD
・CAN FDとCAN XL
・混在通信時の優先度
・まとめ
5.全体のまとめ
CAN通信実習環境
●対象聴講者
・これからCAN通信を学びたい方
・これからCANを使う方
・車載ネットワークに興味がある方
●講演の目標
・CANプロトコルを理解できる
・CAN波形の見方が分かる
・CANを使ったシステムを構築する際に必要な事が分かる
【講師】
藤澤 行雄 氏〔株式会社ネットワークマスタ 代表,車載LAN技術 応用コンサルタント〕
1996年より三菱電機(現ルネサスエレクトロニクス)にて,CANを皮切りに車載通信プロトコル(J1850,TTCAN,LIN,FlexRay,TTP,Ethernet)用デバイスの開発および応用技術開発を担当.JasParやFlexRayコンソーシアムなどの国内外の車載ネットワークの標準化団体の仕様策定委員として参画し,主にデータリンク層と物理層の仕様策定に寄与.AutoSarのソフトプラットフォーム導入推進をするために,ソフト処理負荷の重いBSW部のハード化検討なども実施.2016年退職後, 現在の会社にて車載ネットワーク技術コンサル業務を開始.「経済産業省(JARI)平成29年度高度な自動走行システムシステムの社会実装に向けた研究開発」で開発したセキュリテイ・テストベッドのネットワークアーキテクチャ設計を担当.
 コース